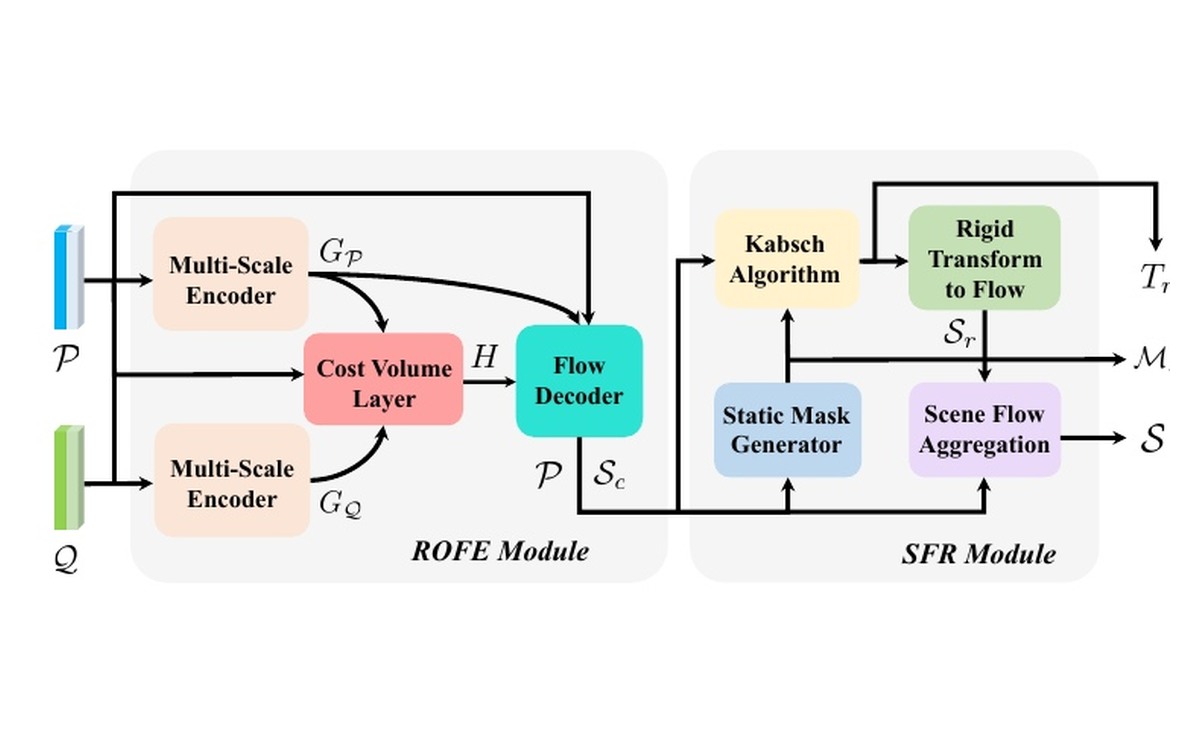
IEEE Robotics and Automation Letters Reliable Mobile AutonomySelf-Supervised Scene Flow Estimation with 4D Automotive RadarFangqiang Ding, Zhijun Pan, Yimin Deng, Jianning Deng, Chris Xiaoxuan LuPaper ↗ Project ↗ Code ↗ Video ↗
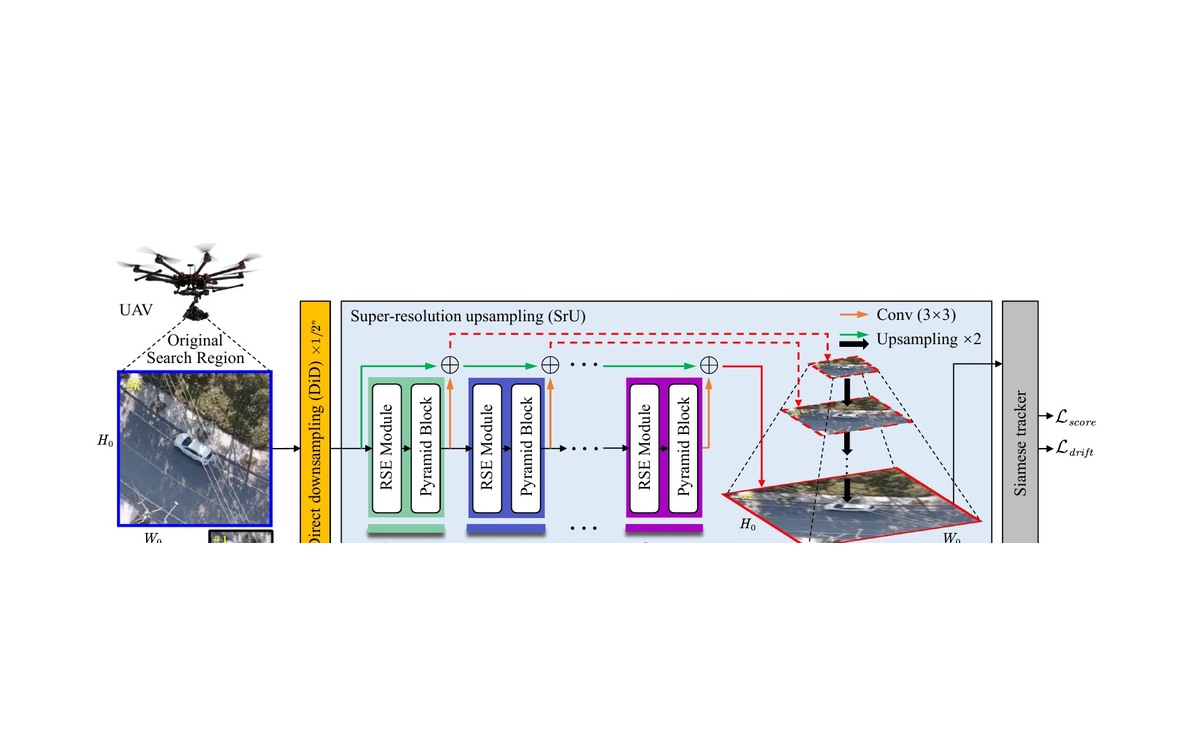
ICRA 2022 Reliable Mobile AutonomyAd2Attack: Adaptive Adversarial Attack on Real-Time UAV TrackingChanghong Fu, Sihang Li, Xinnan Yuan, Junjie Ye, Ziang Cao, Fangqiang DingPaper ↗ Code ↗ Video ↗